AUTOSAR时间同步 (精确时间协议 三)
1 前言
gPTP(IEEE 802.1AS)定义了以太网上的时间同步协议,但车载系统的时间同步需求不止以太网——CAN、FlexRay总线上同样需要时间同步,应用程序还需要统一的API访问同步时间。AUTOSAR时间同步框架填补了这层空白:它在gPTP之上构建了软件栈,将时间同步从协议层延伸到应用层,同时支持多种总线传输。
gPTP协议原理覆盖了gPTP的同步机制、correctionField累积和报文体系。本文聚焦AUTOSAR TimeSync的架构、对gPTP的扩展以及与gPTP的差异。
2 AUTOSAR TimeSync架构
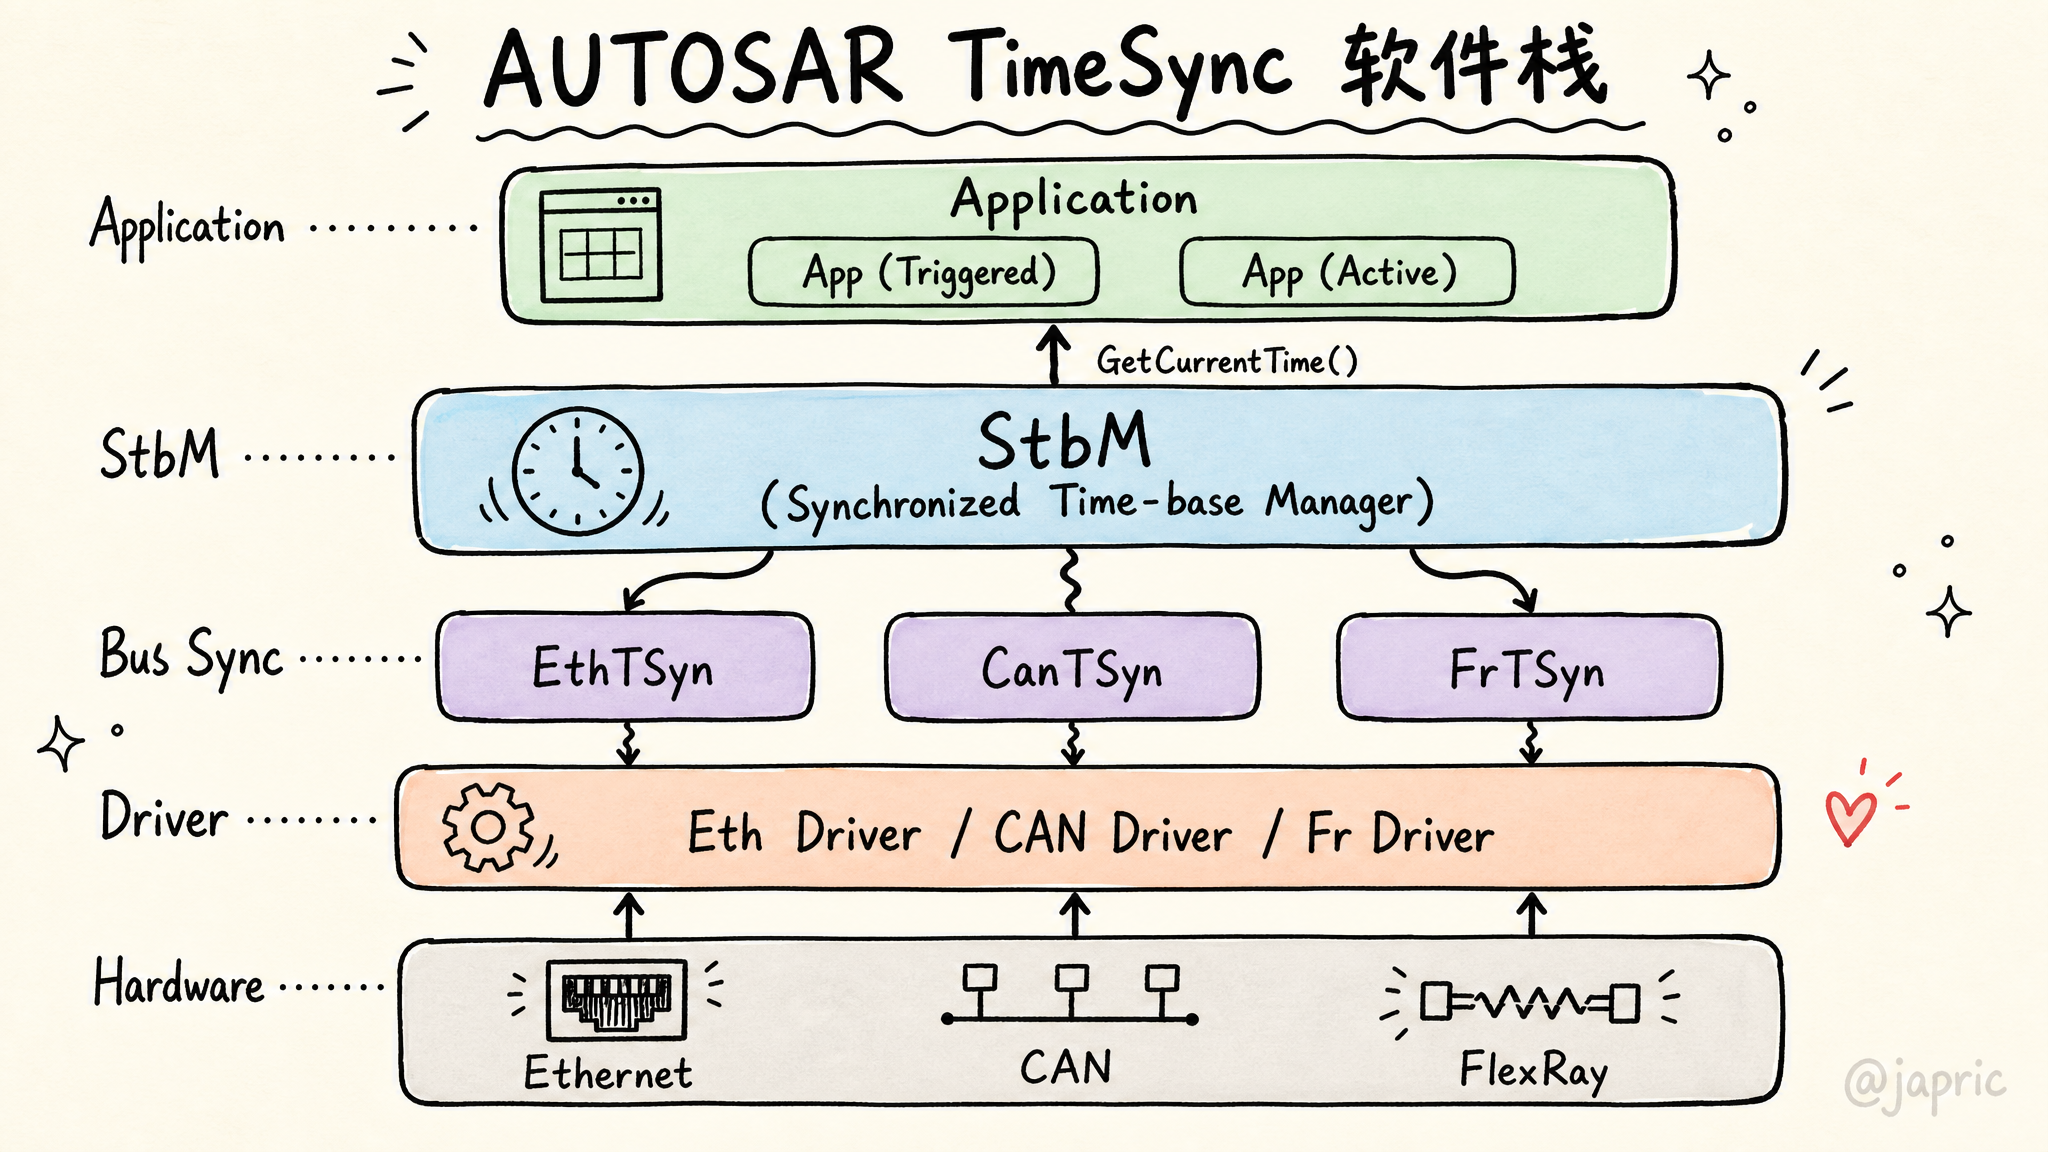
AUTOSAR时间同步的核心是StbM(Synchronized Time-base Manager,同步时基管理器)。StbM向应用层提供统一的时间访问接口,向下通过总线特定的同步模块获取时间信息。整个架构分为三层:
- StbM:管理同步时基,提供全局时间给应用,处理时间校正(rate correction + offset correction)
- 总线同步模块:CanTSyn(CAN时间同步)、EthTSyn(以太网时间同步)、FrTSyn(FlexRay时间同步),每种总线有独立的同步协议
- TSP(Time Synchronization Provider):总线特定的时间同步提供者,为StbM抽象底层协议差异
Classic Platform(CP)和Adaptive Platform(AP)的架构层次一致,差异在API风格:CP通过C函数接口(StbM_GetCurrentTime等)访问,AP通过C++类(SynchronizedTimeBaseConsumer/SynchronizedTimeBaseProvider)访问,API设计遵循std::chrono风格。
StbM管理两类时基:
- Synchronized Master Time Base:主时基,由Global Time Master提供,是整个Time Domain的时间基准源
- Synchronized Slave Time Base:从时基,从上游Time Master或Time Gateway同步
Time Domain中的节点角色分三种:Global Time Master(全局时间基准拥有者)、Time Gateway(既是上游的从时钟又是下游的主时钟,类似gPTP的bridge)、Time Slave(被同步的从时钟)。
3 多总线时间同步
AUTOSAR TimeSync支持多种总线传输,每种总线有独立的同步模块,但都通过StbM向上提供统一的时基接口。时间从Global Time Master分发到Time Slave的流程如下图所示:
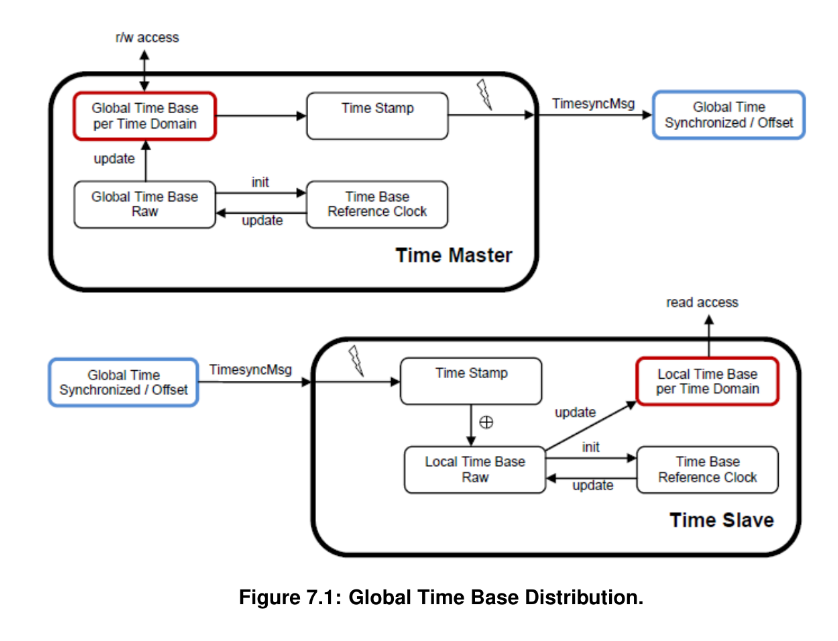
上图来自AUTOSAR AP SWS R24-11 Figure 7.1。
Time Master侧:
- Time Base Reference Clock:硬件晶振,时间基准的物理源头
- Global Time Base Raw:由Reference Clock驱动的原始时间,通过Software Counter消除溢出跳变
- Global Time Base per Time Domain:按Time Domain组织的主时基,应用可读写
- Time Stamp → Global Time Synchronized / Offset:取时间戳处理后,通过TimesyncMsg发送
Time Slave侧:
- 收到Global Time Synchronized / Offset后,与本地时间戳做⊕运算(补偿传输延迟和频率偏差)
- 结果写入Local Time Base Raw → Local Time Base per Time Domain,应用只读
- Slave同样有本地Reference Clock作为计时基准,收到同步报文后自动校正本地时基
TimesyncMsg的具体报文格式和传输机制取决于底层总线。
以太网传输通过EthTSyn实现,基于gPTP(IEEE 802.1AS),复用Sync/Follow_Up/Pdelay_Req/Pdelay_Resp/Pdelay_Resp_Follow_Up报文和P2P延时测量机制。同步流程与gPTP协议原理描述的一致——Time Master发送Sync+Follow_up,bridge累积correctionField,Pdelay逐跳测量链路延时。AUTOSAR PRS TimeSyncProtocol标准明确指出:以太网时间同步使用IEEE 802.1AS定义的机制,但增加了针对车载场景的扩展和约束。
CAN总线通过CanTSyn实现时间同步。CAN没有硬件时间戳支持,仲裁机制和BSW延迟使报文发送时刻不可预测。CanTSyn采用软件时间戳的两步法:Time Master先发SYNC报文携带T0的秒部分,报文实际上线时通过Tx Confirmation获取精确发送时刻t1r,计算T0到t1r的差值T4(纳秒部分),再发FUP报文携带T4。Time Slave收到SYNC时记录本地原始时间t2raw,收到FUP时记录本地原始时间t3raw,计算同步时间:
SyncedTime = (t3raw - t2raw) + T0 + T4
其中T0+T4是Time Master发送SYNC时的精确全局时间,t3raw-t2raw是Time Slave从收到SYNC到收到FUP之间流逝的本地时间——这段时间内Time Slave用本地时钟计时,相当于将全局时间基准”推进”到FUP到达时刻。CanTSyn不测量往返延迟——CAN总线较短,传输延迟可忽略或静态配置。
FlexRay通过FrTSyn实现,机制与CanTSyn类似,同样采用两步法SYNC/FUP。AUTOSAR还通过CDD(Complex Device Driver)支持其他外设的时间同步。
4 AUTOSAR对gPTP的扩展
4.1 静态配置消除动态机制
AUTOSAR PRS标准指出车载以太网与商用以太网的两个关键差异:ECU角色预定义、网络拓扑静态。基于这两点,AUTOSAR消除了gPTP中的动态机制:
- BMCA禁用:gPTP保留了简化版BMCA(无foreign-master qualification),AUTOSAR直接静态配置Global Time Master,不运行任何竞选算法
- Pdelay可省略:gPTP强制周期性Pdelay测量;AUTOSAR允许在静态网络中省略周期性链路延时测量,因为线缆长度和节点位置不变
4.2 AUTOSAR TLV扩展
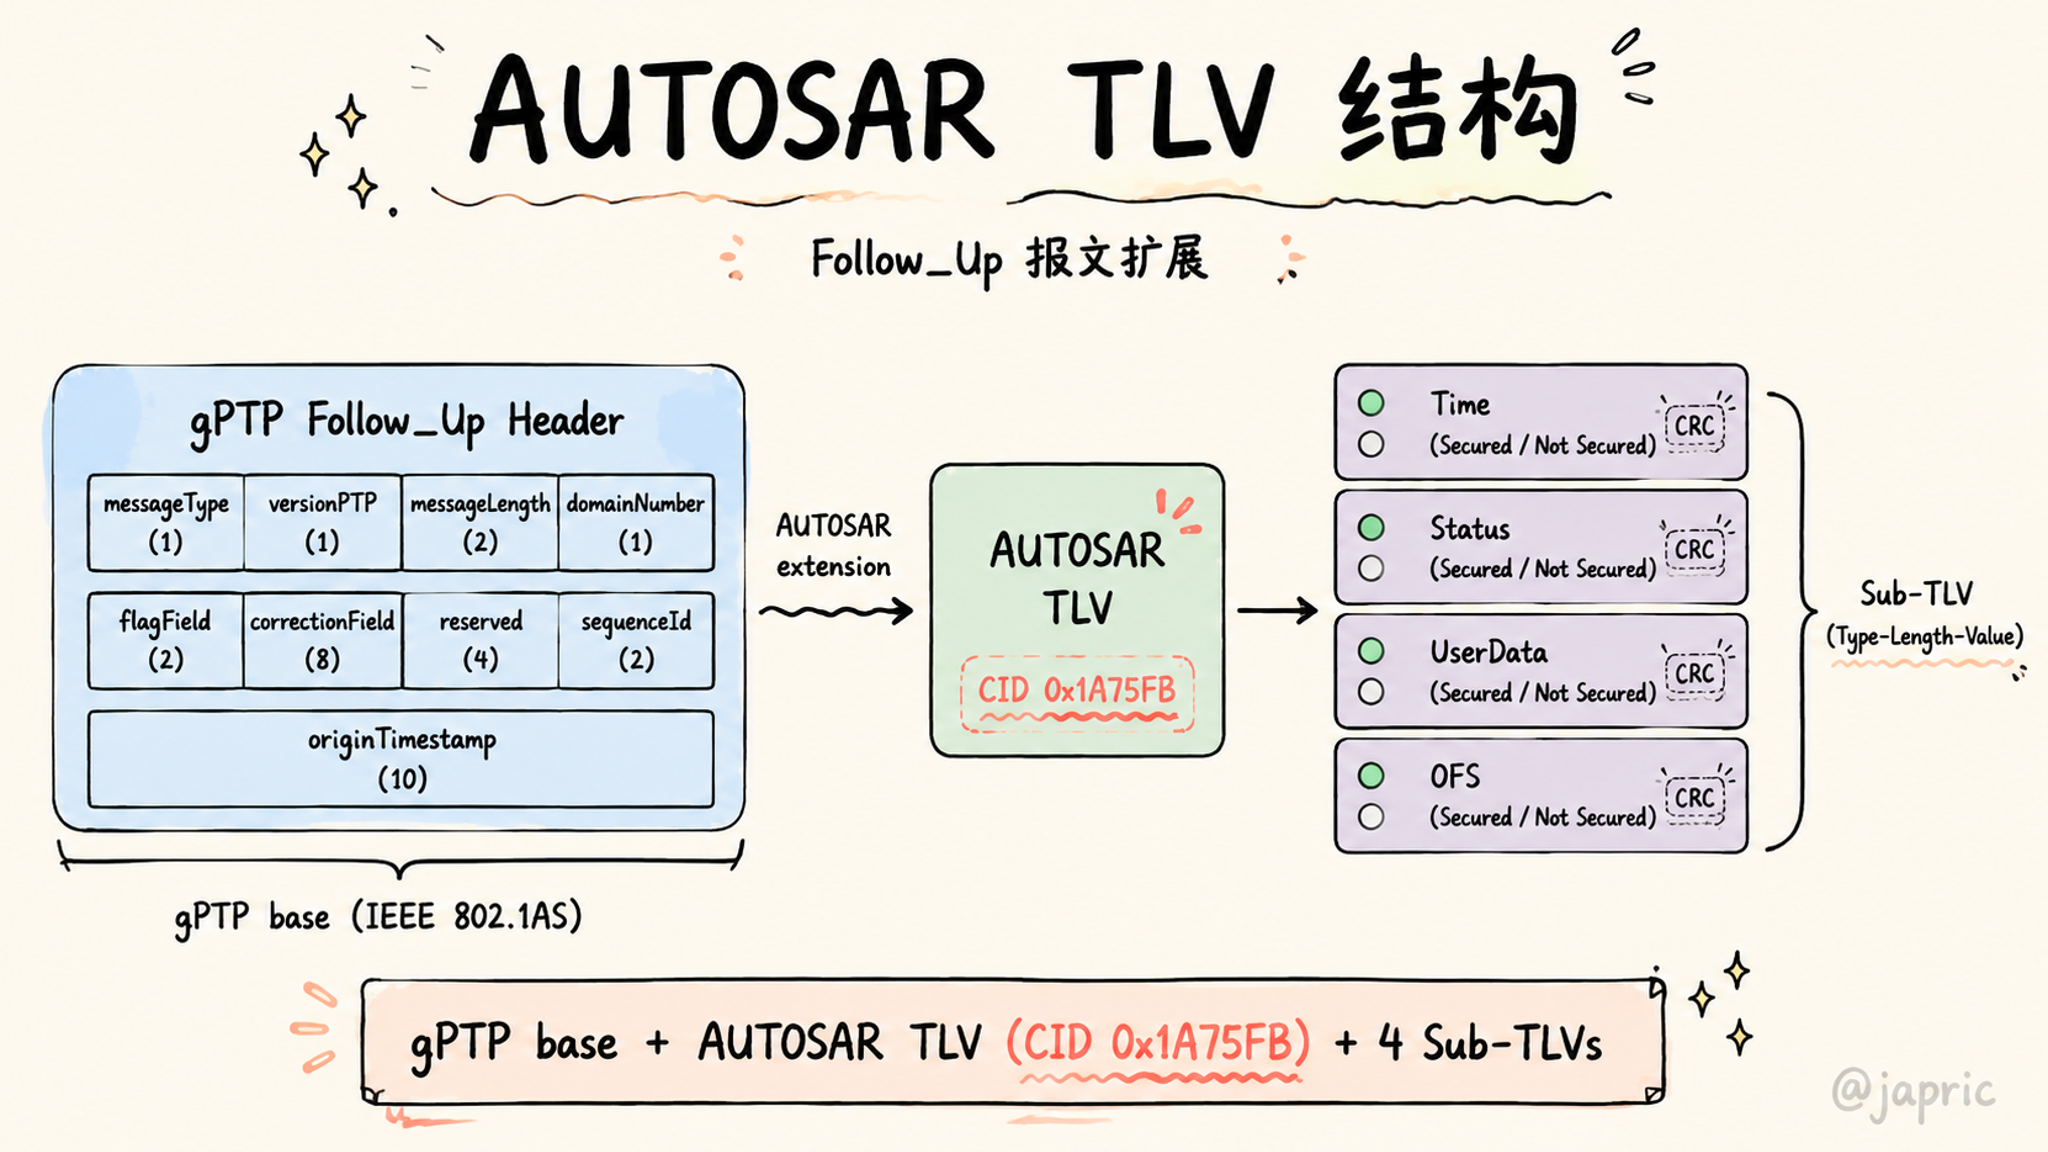
AUTOSAR在Follow_Up报文中扩展了TLV(Type-Length-Value),使用IEEE分配的CID 0x1A75FB。TLV包含多个Sub-TLV:
| Sub-TLV | 内容 | 说明 |
|---|---|---|
| Time Secured / Not Secured | 全局时间戳 | 携带CRC保护的时间值 |
| Status Secured / Not Secured | 时基状态 | 同步状态、精度信息 |
| UserData Secured / Not Secured | 用户数据 | 应用自定义数据,gPTP无此能力 |
| OFS Secured / Not Secured | 偏移量 | Offset Time Base的偏移值 |
“Secured”变体携带CRC校验,”Not Secured”变体不携带。CRC覆盖Sub-TLV的payload,确保时间同步报文的完整性。gPTP不定义任何安全机制。
UserData是AUTOSAR特有的扩展——应用可以在时间同步报文中携带自定义数据(如传感器元信息),随时间戳一起分发到网络中所有节点。
4.3 SGW与安全时间同步
SGW(Secure Gateway)值在AUTOSAR TLV中传递,用于Time Slave验证时间源的新鲜度。AP SWS R24-11定义了Secure Time Synchronization功能:Time Master在发送时间戳时附加Freshness value,Time Slave验证Freshness后才接受时间更新。这防止重放攻击——攻击者即使截获时间同步报文,也无法用过期报文欺骗Time Slave。
gPTP没有任何安全机制,不验证报文来源和新鲜度。
5 时间校正机制
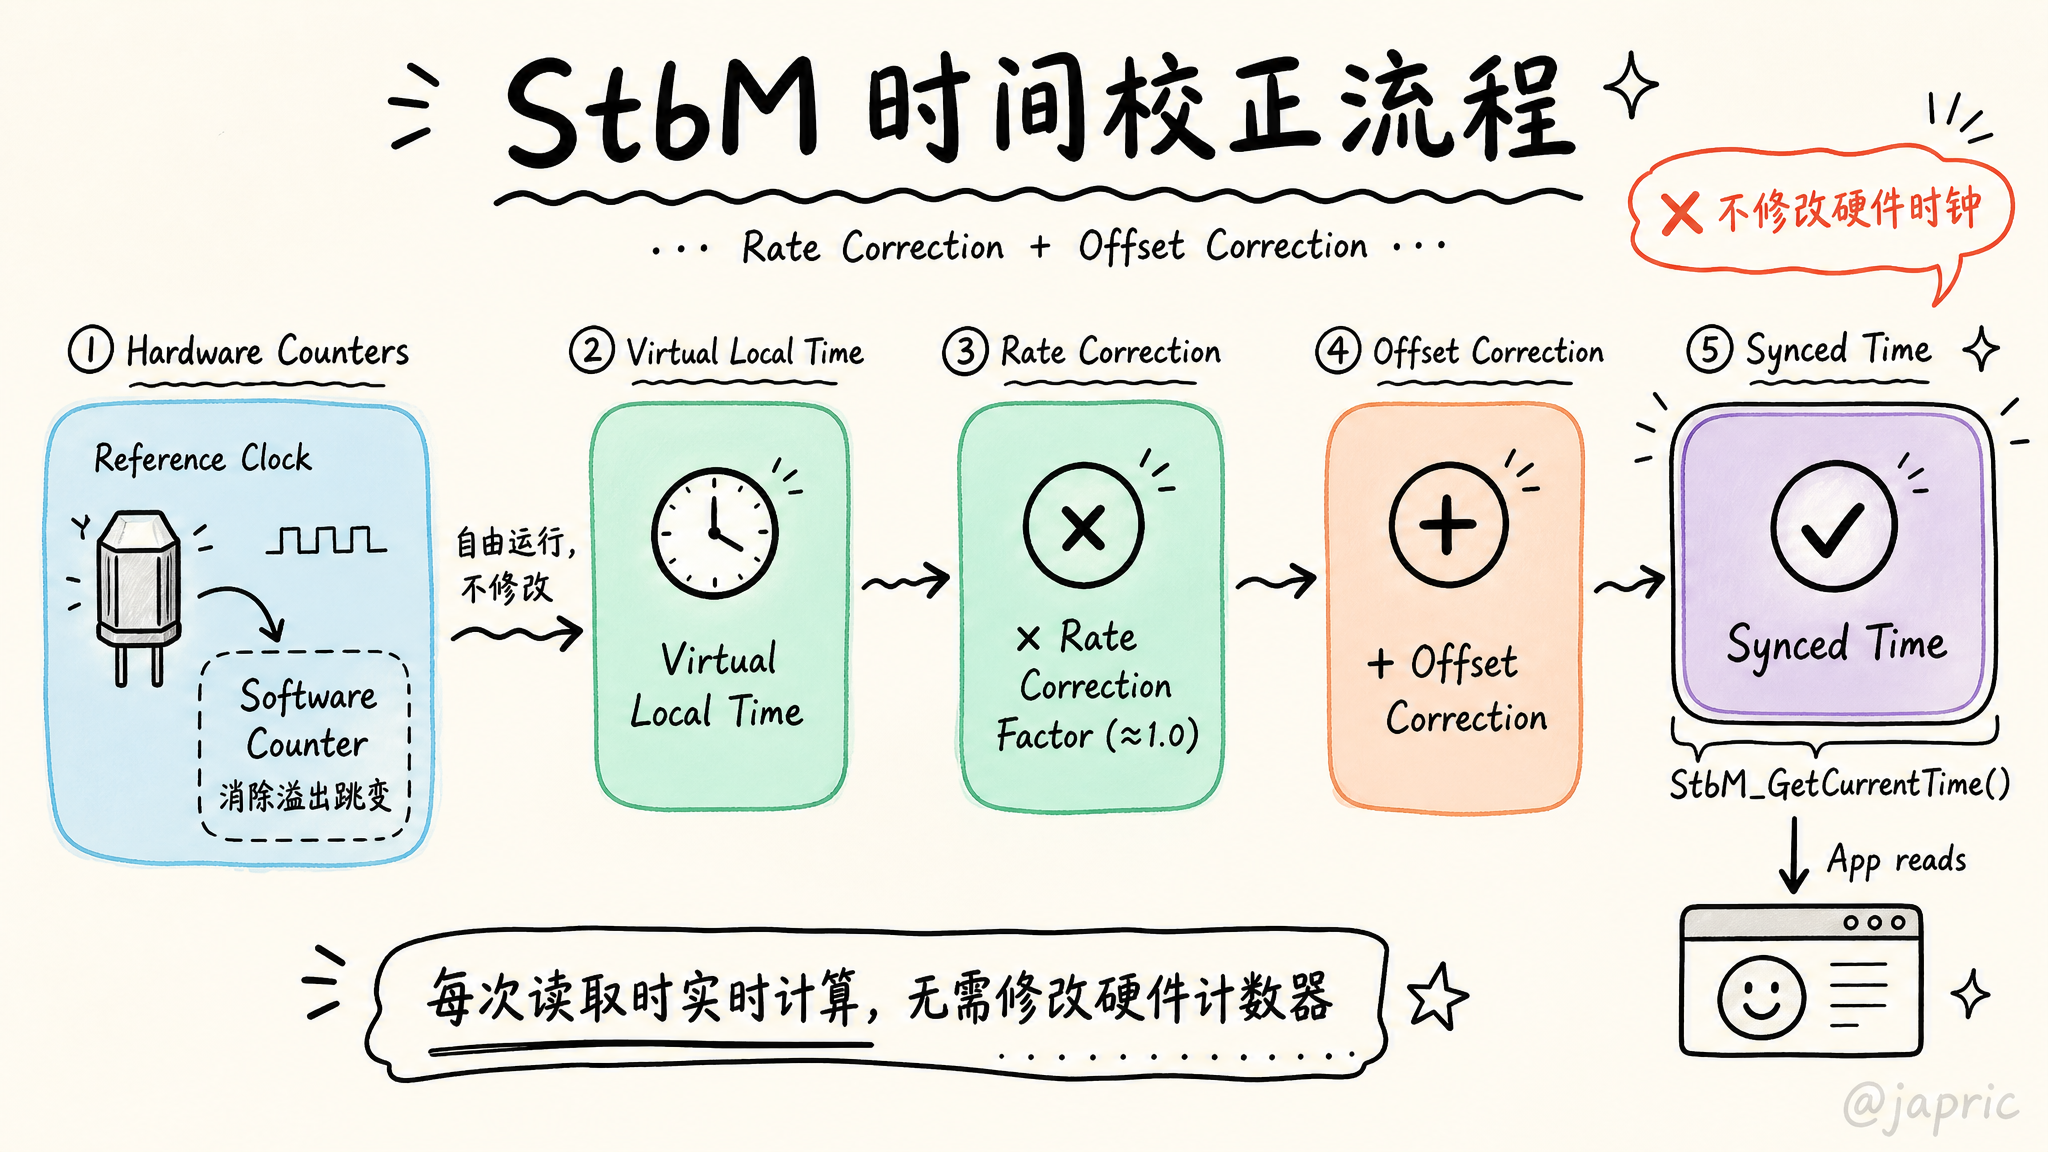
StbM的时间校正不修改本地硬件时钟,而是在读取时钟值时动态修正。硬件时钟(晶振计数器)自由运行,StbM在其上构建Virtual Local Time——通过Software Counter记录硬件计数器溢出,消除跳变。
校正分两层:
- Rate Correction:校正频率偏差。gPTP的neighborRateRatio复用Pdelay测量过程的时间戳计算频率比,AUTOSAR通过Sync报文的时间戳差值计算Rate Deviation,Pdelay-based Rate Correction是可选的。Rate Correction Factor接近1.0,乘以Virtual Local Time得到校正后的时间。gPTP在协议层逐跳累积频率比,StbM在应用层统一校正。
- Offset Correction:校正绝对时间偏差。Time Slave收到Sync报文后计算本地时间与全局时间的偏差,逐步调整(不是跳跃式修正),避免时间回退。
校正过程在StbM_GetCurrentTime()调用时实时计算——应用每次读取时间,StbM将Virtual Local Time乘以Rate Correction Factor,加上Offset Correction,返回校正后的同步时间。
6 AP TimeSync API
Adaptive Platform通过ara::tsync命名空间提供C++ API。核心类两个:
SynchronizedTimeBaseProvider:时基提供者,Global Time Master节点使用。调用SetTime()更新时基并触发网络发送,调用UpdateTime()仅更新本地时基不触发发送SynchronizedTimeBaseConsumer:时基消费者,Time Slave节点使用。调用GetCurrentTime()获取同步时间,调用GetTimeWithStatus()获取带状态信息的时间
AP的TimeSync功能由守护进程rb-tsyncd实现,管理包含时基配置的共享内存区域。以太网传输通过rb-aptpd2进程实现PTP协议栈,与rb-tsyncd交互更新时基。应用通过链接librb-tsync.so库访问时间同步功能。
配置通过ARXML文件定义TimeSyncModuleInstantiation,包含Time Bases(Provider或Consumer类型),每个引用对应的Global Time Eth Master/Slave作为网络时间提供者。
7 与gPTP的差异
AUTOSAR TimeSync不是gPTP的替代品,而是在gPTP之上构建的应用层框架。以太网传输层仍使用gPTP协议,但AUTOSAR增加了软件栈、多总线支持、安全机制和应用接口。
| 维度 | gPTP(IEEE 802.1AS) | AUTOSAR TimeSync |
|---|---|---|
| 定位 | L2协议 | 应用层框架(含StbM + 总线同步模块) |
| 传输介质 | 仅以太网 | 以太网、CAN、FlexRay、CDD |
| 主时钟选择 | 简化BMCA(可选) | 静态配置,无BMCA |
| Announce/Signaling | 使用 | 不支持 |
| 链路延时测量 | 强制周期性Pdelay | 可省略(静态网络) |
| 频率校正 | neighborRateRatio复用Pdelay测量 | 通过Sync报文时间戳计算,Pdelay可选 |
| 安全机制 | 无 | CRC + Freshness value + Secure TLV |
| 用户数据 | 不支持 | UserData Sub-TLV |
| 时间校正 | 协议层逐跳累积 | 应用层Rate Correction + Offset Correction |
| 报文扩展 | 无 | AUTOSAR TLV(CID 0x1A75FB) |
| CAN支持 | 不支持 | CanTSyn两步法SYNC/FUP |
| Time Gateway | time-aware bridge | Time Gateway(CP支持,AP暂不支持) |
references
- AUTOSAR PRS TimeSyncProtocol R19-11 — Time Synchronization Protocol Specification
- AUTOSAR AP SWS TimeSynchronization R24-11 — Specification of Time Synchronization
- AUTOSAR SWS TimeSyncOverCAN R21-11 — Specification of Time Synchronization over CAN
- AUTOSAR概述 & 基于AUTOSAR的时间同步 — https://www.cnblogs.com/macro-c/p/15562628.html
- Adaptive AUTOSAR学习笔记16 - 时间同步和网络管理 — https://www.cnblogs.com/tengzijian/p/15221138.html
- AP AUTOSAR硬核技术:时间同步TimeSync — http://www.uml.org.cn/car/202304171.asp
- Autosar Time Sync时间同步 — https://blog.csdn.net/king110108/article/details/125111388